-官方认证诚信至上 | 工业机器人及工控系统领军企业
NEWS
新闻资讯
灵犀智涌“以模型+Harness”架构 打破工业具身唯模型困局
发布时间:
2026-08-23 06:09:13
来源:
浏览量:83
本报讯 (记者贾丽)当前,工业具身智能的规模化落地正卡在关键瓶颈,比如预训练模型在真实产线的部署成功率普遍不足60%,吞吐率不及人工,叠加居高不下的运维成本,让“机器人进厂干活”迟迟无法大规模兑现。
这一横亘在实验室与工厂之间的“最后一公里”,正在被一家年轻的创业公司打破。
近日,中科大机器人博士段逸凡宣布在上海创立具身智能公司灵犀智涌科技(上海)有限公司(以下简称“灵犀智涌”),定位于工业级自进化具身智能机器人企业。公司搭建了ROSS Harness与CONWAY工业原生模型(原生模型固定名称)协同演进的技术体系,推出第一代工业具身Harness(一般指围绕基础模型构建的工程调度层)系统ROSS,以“模型+Harness”架构攻克工业具身智能落地的工程难题,该系统已经亮相第二届世界人形机器人运动会。
段逸凡为中科大机器人方向博士,1998年出生,读博期间聚焦具身智能,空间智能等方向,相关研究成果先后发表于RSS、IJRR、ICRA、IROS等国际顶刊顶会,而ROSS Harness正是其学术成果工程化落地的核心产物。灵犀智涌联合创始人、首席科学家吉建民与其一同执掌灵犀智涌整体技术路线,在技术指导等方面形成“学术指导+工程攻坚”的双引擎结构。
“吉教授是我们整个技术体系建设的定星盘,负责前沿技术指导、长期技术路线把控和底层方法论输入。我负责带领灵犀智涌工程团队,主攻ROSS Harness的架构设计、工程实现与产品定义。我们将一同把实验室的前沿算法打磨成产线稳定可用的系统架构。”段逸凡表示。
ROSS Harness落地
实现从“能演示”到“能生产”的关键跨越
据了解,与传统机器人软件栈不同,ROSS并不是在模型之外简单增加一层“工程补丁”,而是一套围绕具身模型构建的工业级执行系统,将模型概率性的动作生成能力转化为稳定、可控、可复用的物理世界执行能力。
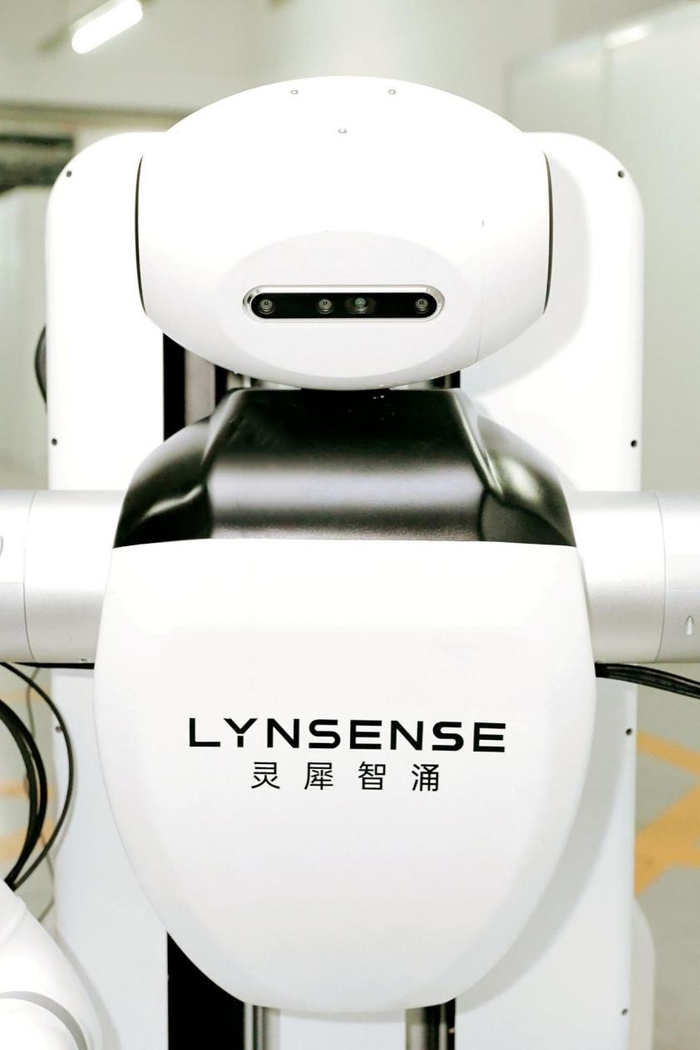 灵犀智涌技术与产品展示 企业供图
在灵犀智涌负责人看来,工业具身智能真正需要解决的问题,并不是“模型能不能完成一次任务”,而是当光照、物料、工位状态甚至硬件条件发生变化时,机器人能否持续完成任务,并在出现异常后自主发现、恢复和迭代。因此,ROSS Harness围绕工业闭环构建了模型抽象、技能抽象、数据飞轮等方面的核心能力。
其中,模型抽象层负责建立统一的模型输入输出规范,将不同具身模型封装在统一接口之后。随着基础模型快速迭代,新的模型可以通过局部适配接入,而上层任务规划、Skill编排、工作流、安全策略以及经典机器人控制模块尽可能保持复用,避免每升级一次模型就重新改造整套工业场景代码。
真正进入物理世界之后,仅靠高层规划仍然不够。机器人执行同时存在多个不同的时间尺度:底层需要在毫秒级处理碰撞、力矩、急停等硬件安全约束,中层需要持续监督动作轨迹、速度和空间边界,上层则需要判断任务是否正在偏离预期,并决定是继续执行、重新规划还是触发异常恢复。
为此,灵犀智涌在ROSS Harness中建立了从底层硬安全到任务级判断的分层监控与容错体系,对于底层实时安全,由机器人控制器和硬件安全机制进行高频兜底;在动作执行过程中,系统持续监测轨迹、速度、空间边界以及机器人状态等。
定位工业级自进化具身智能
在真实工业任务中演化
灵犀智涌定位于工业级自进化具身智能机器人企业,并最终通过标准化机器人硬件将能力部署到真实工业现场。
因此,灵犀智涌ROSS Harness的另一项关键能力,是让每一次真实执行都成为下一次进化的基础。灵犀智涌所定义的“自进化”,并不等同于不断扩大模型参数或简单积累更多数据小时数,而是让模型、记忆体系等在真实任务中共同演化。工业数据真正有价值的部分,也不仅是成功执行的视频,而是其中包含的任务上下文、失败模式、人工接管、物料变化、工位约束以及真实执行反馈。过去大量只能存在于现场工程师脑中的经验,可以由此逐步转化为机器可调用、可评估和可复用的数字资产。
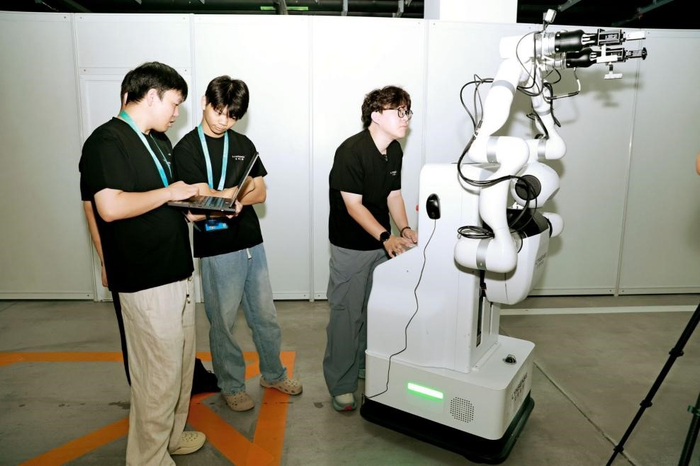 灵犀智涌团队对机器人进行调试 企业供图
据介绍,灵犀智涌更关注机器人在真实工业环境中的持续成功率、作业节拍、异常恢复能力以及部署运维成本,并最终将这些指标统一到工业“有效产出”上,所解决的是如何将模型“有能力完成任务”的潜力,转化为机器人长期、稳定、可恢复的生产能力,推动具身智能跨越从实验室演示到工业级产品之间的关键鸿沟,逐步建立真正可交付、可验收、可持续迭代的产品闭环。
在即将开幕的第二届世界人形机器人运动会上,段逸凡及其团队也将携ROSS Harness参与工业场景赛事,在连续、复杂且存在真实扰动的环境中进一步验证系统的任务执行与异常恢复能力。
(编辑 王浩)
ONLINE MESSAGE
在线留言
*注:请务必信息填写准确,并保持通讯畅通,我们会尽快与你取得联系

上海智能机器人科技股份有限公司
Shanghai United Intelligence Robotics Inc.
产品咨询: sale@jinnian.com
其他业务: service@jinnian.com
销售热线:400-65738829-8071
邮寄地址:上海市浦东新区申迪南路80号5楼
一 子公司 一
智能机器人(浙江)有限公司
United Intelligence Robotics (Zhejiang) Co.,Ltd
电子邮箱: e-mail@jinnian.com
业务咨询: contact@jinnian.com
销售热线:0755-25836555
万维网址: www.ybgsyj.com
邮寄地址: 浙江省杭州市滨江区长河街道网商路586号6幢3层
扫码手机查看