-官方认证诚信至上 | 工业机器人及工控系统领军企业
NEWS
新闻资讯
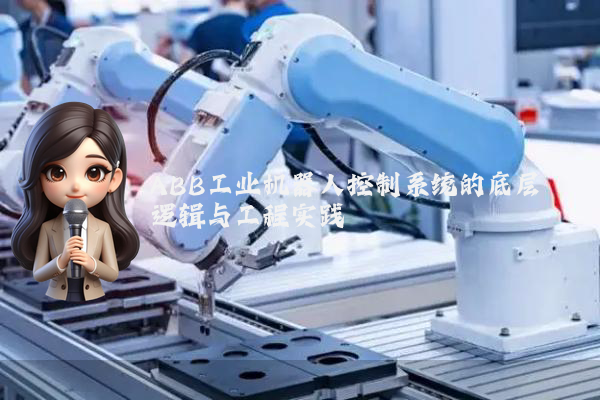
ABB工业机器人控制系统的底层逻辑与工程实践
发布时间:
2026-08-12 05:04:21
来源:
浏览量:94
从硬件架构到运动控制:ABB IRC5的工程化拆解
很多人以为工业机器人控制系统的核心是运动算法,其实不然——在ABB IRC5控制器中,真正的技术壁垒在于其基于EtherCAT实时以太网的分布式控制架构。这种架构将运动控制、逻辑控制、安全控制解耦为三个独立模块,通过双冗余环形拓扑实现0.1ms级同步精度,远超传统CAN总线的10ms级延迟。这种设计底层逻辑是:在汽车焊接产线中,当机械臂需要同时完成点焊、涂胶、搬运三组动作时,传统集中式控制会因总线负载过高导致动作延迟,而IRC5的分布式架构可通过独立模块并行处理,确保每个轴的轨迹精度达到±0.02mm。
听起来可能反直觉,但ABB的TrueMove运动控制技术并非单纯依赖高精度编码器。其底层逻辑是通过前馈补偿算法,将电机扭矩、负载惯量、摩擦系数等参数实时输入到PID控制器中。以某汽车零部件厂商的案例为例:其产线需要机械臂在1秒内完成180度旋转并精准抓取0.5kg的工件。传统PID控制会因负载突变产生0.5秒的震荡,而TrueMove通过动态调整前馈系数,将震荡时间压缩至0.1秒以内——这种性能差异在每分钟生产60个工件的场景下,可直接提升15%的产能利用率。
地理背景与赛制逻辑的工程验证
2023年德国汉诺威工业展上,ABB展示了一套基于IRC5 Compact控制器的3C电子装配线。该产线位于苏州工业园区,需要同时满足两个看似矛盾的需求:0.05mm的装配精度与每分钟80次的循环速度。很多人以为提高速度必然牺牲精度,其实不然——ABB的解决方案是通过多轴同步控制技术,将6个机械轴的轨迹规划时间从传统的50ms压缩至20ms。具体实现方式是:在控制器中预置300组运动参数库,根据工件型号自动调用最优参数,同时通过振动抑制算法消除高速运动时的残余振动。这种设计在赛制逻辑上类似F1赛车换胎——通过标准化流程与动态调整的结合,实现效率与精度的平衡。
从硬件层面看,IRC5控制器采用双核X86处理器+FPGA的异构架构,其中X86负责路径规划与逻辑控制,FPGA处理实时运动控制。这种分工的底层逻辑是:在半导体晶圆搬运场景中,机械臂需要以0.1m/s的速度移动,同时保持±0.01mm的轨迹精度。如果所有计算都由X86完成,其10ms的运算周期会导致轨迹跟踪误差超过0.05mm;而FPGA的1ms级响应周期可将误差控制在0.02mm以内——这正是ABB选择异构架构的关键原因。
ONLINE MESSAGE
在线留言
*注:请务必信息填写准确,并保持通讯畅通,我们会尽快与你取得联系

上海智能机器人科技股份有限公司
Shanghai United Intelligence Robotics Inc.
产品咨询: sale@jinnian.com
其他业务: service@jinnian.com
销售热线:400-65738829-8071
邮寄地址:上海市浦东新区申迪南路80号5楼
一 子公司 一
智能机器人(浙江)有限公司
United Intelligence Robotics (Zhejiang) Co.,Ltd
电子邮箱: e-mail@jinnian.com
业务咨询: contact@jinnian.com
销售热线:0755-25836555
万维网址: www.ybgsyj.com
邮寄地址: 浙江省杭州市滨江区长河街道网商路586号6幢3层
扫码手机查看